色々な解き方・考え方[11]:複素数平面の幾何学 ― 積は回転、ド・モアブルの定理が導く 3 倍角公式
 貫井正健
はじめに -- 前回のおさらいと、今回のポイント
高校で学習する複素数平面に対する私の受けた印象は、次の3つのポイントでした。
1.絶対値の再認識
2.単なる座標の問題と置き換えられる:積が回転を意味する
3.ド・モアブルの定理:新しい知識
前回は、「絶対値の再認識」について述べ、まとめは次の通りでした。
- 複素数平面の 実軸に「実部」、虚軸に「虚部」 をとることで、 a+biという数式がそのまま平面上の1点になる
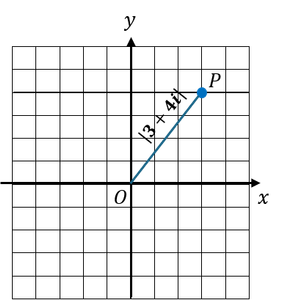
- 絶対値|a+bi| は符号変換の操作ではなく、原点(0+0i) から点(a+bi) までの距離 である
今回は、残りの2つについて触れていきます。
1. 加算処理が点の移動 -- ベクトルとの対比
1-1 座標点の表記
前回の復習になります。 2軸とも実数であった従来のxy座標では、座標点は(3,4)と表現していました。
複素数平面では、数式3+4iがそのまま座標点となります。
1-2 加算処理が点の移動 -- ベクトルの加算と同じ
複素数平面では、次のような計算が可能です。
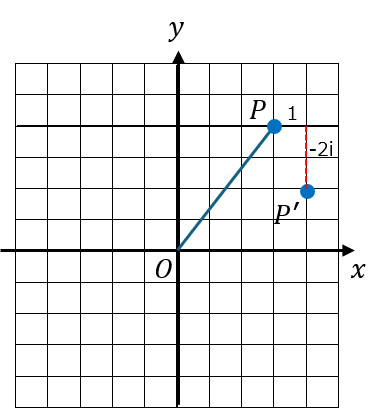
(3+4i) + (1-2i) = 4+2i
これは、点P(3+4i)が、x軸方向に1、y軸方向に-2に移動した後の点P’を表現しています。
ベクトルでの表現
単なる実数空間のxy座標では、(3,4) + (1,-2)という計算はそのままの形では許されていませんでした。
しかし、ベクトルの表現を用いれば、成分表示による加算処理が可能になります。
\( \qquad \qquad \overrightarrow{OP}=\begin{pmatrix} 3 \\ 4 \end{pmatrix} , \overrightarrow{OD}=\begin{pmatrix} 1 \\ -2 \end{pmatrix}\) \( \qquad \qquad \overrightarrow{OP'}=\overrightarrow{OP} +\overrightarrow{OD} = \begin{pmatrix} 3 + 1 \\ 4 -2 \end{pmatrix} =\begin{pmatrix} 4 \\ 2 \end{pmatrix}\)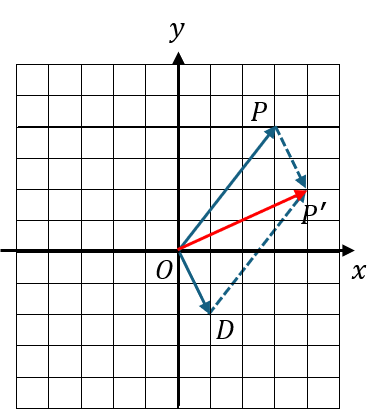
座標点を求めることが目的であれば、ベクトルに置き換えても同じ結果を得られます。
2 極形式の導入 ― 三角関数の単位円の拡張
「積が回転を意味する」とはどういうことか。次の複素数の積を普通の手続きで計算しても、なかなかイメージできません。
\( \qquad \qquad (1+\sqrt{3}i) (\sqrt{3}+i) = \sqrt{3}+i+3i-\sqrt{3}=4i \)ここで、極形式(polar form)の登場です。
2-1 三角関数の単位円との対応
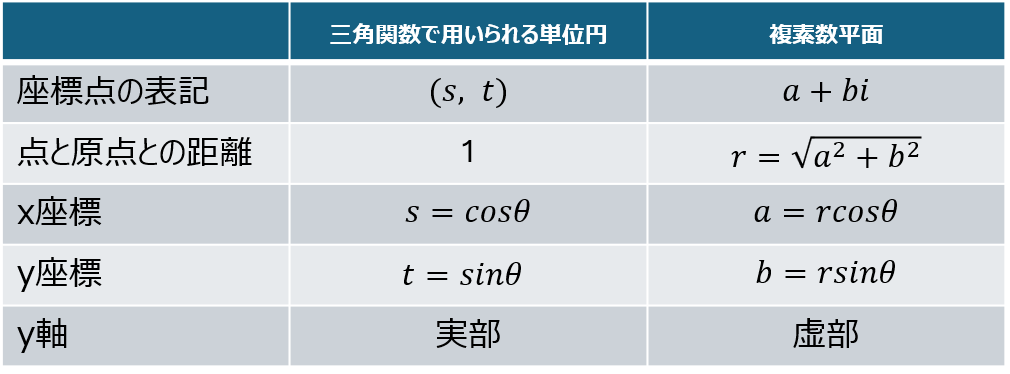
極形式は、\( a+bi=r(cos𝜃 + i sin𝜃) \) と、 𝑟と𝜃で表現する単なる表現形式です。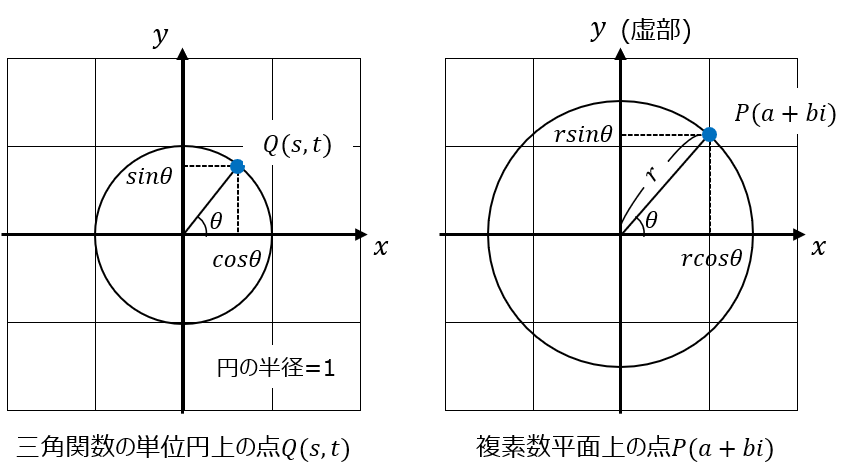
三角関数で用いられる単位円 と 複素数平面 の比較
3 積が回転を意味する:計算と幾何
3-1 積が回転する仕組み
複素数を極形式で表現します。
\( \qquad \qquad R=r(cosθ+isinθ), P=p(cosβ+isinβ) \)とおくと、三角関数の加法定理より
\( \qquad \qquad RP=r(cosθ+isinθ) p(cosβ+isinβ) \) \( \qquad \qquad =rp \left\{ (cosθcosβ - sinθsinβ) +i(sinθcosβ+cosθsinβ) \right\} \) \( \qquad \qquad =rp \left\{ cos(θ+β) + isin(θ+β) \right\} \)この式を座標で解釈すると次のようになります。まず点Pが座標上に存在します。
その点PにRを乗じることで、 式Rの中にあるθ分だけ回転し、 r倍だけ原点からの距離が長くなります。すなわち、 Rが回転と、拡大・収縮の兼ね備えた変換係数のようなものです。
\( \qquad \qquad P'=RP \)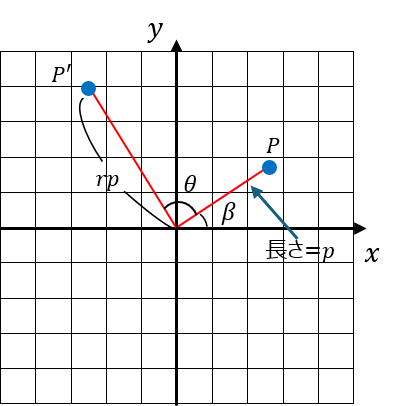
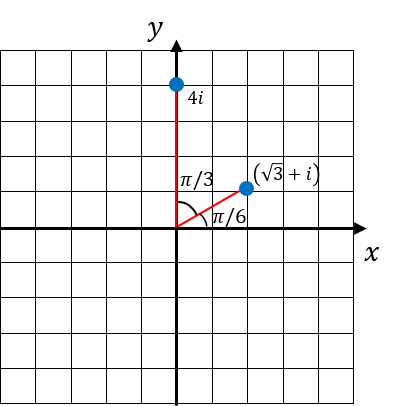
2で述べた先ほどの式は、極形式に変形すると次のようになります。
\( \qquad \qquad (1+\sqrt{3}i) (\sqrt{3}+i) = 2 ( \dfrac{1}{2} + \dfrac{\sqrt{3}}{2}i ) 2 ( \dfrac{\sqrt{3}}{2} + \dfrac{1}{2}i ) \) \( \qquad \qquad = 4 ( cos \dfrac{\pi}{3} + i sin\dfrac{\pi}{3} ) ( cos \dfrac{\pi}{6} + i sin\dfrac{\pi}{6} ) \) \( \qquad \qquad = 4 \left\{ cos ( \dfrac{\pi}{3} + \dfrac{\pi}{6} ) + i sin( \dfrac{\pi}{3} + \dfrac{\pi}{6} ) \right\} \) \( \qquad \qquad = 4 \left\{ cos ( \dfrac{\pi}{2} ) + i sin( \dfrac{\pi}{2} ) \right\} \) \( \qquad \qquad = 4 i \)※ 極形式に変形しても、しなくても、最後の値は当然、同じ値になります。
3-2 回転行列 (複素数平面と対をなす道具)
私の高校生の時は、「行列」という単元があり、その中に回転行列という、点の座標を回転させる行列がありました。この回転行列は便利な道具と思っていましたので、行列が新旧過程から姿を消したのは残念でした。ただし、この極形式の積を使えば同じことを学べます。
回転行列:最初の点の座標を (x,y)、回転によって移動した点を(x′,y′)とおき、行列式は次の通りに表します。
\( \qquad \qquad \begin{pmatrix} x' \\ y' \end{pmatrix} = \begin{pmatrix} cos \theta & -sin \theta \\ sin \theta & cos \theta \end{pmatrix} \begin{pmatrix} x \\ y \end{pmatrix} \)実際の計算処理は次のとおりです。
\( \qquad \qquad x' = x cos \theta - y sin \theta \) \( \qquad \qquad x' = x cos \theta + y sin \theta \)この行列は大学に入ると、おそらく大学1年次の線形代数で習います。
4 回転の問題
問題1
複素数平面上で点 \( P(x+yi) \) が、 原点を中心に \( \dfrac{\pi}{4} \) だけ回転させた点 \( P'(x'+y'i) \) を求めよ。解答
\( \qquad \qquad x'+y'i= \left\{ cos ( \dfrac{\pi}{4} ) + i sin( \dfrac{\pi}{4} ) \right\} (x+yi) \) \( \qquad \qquad = \dfrac{1}{\sqrt{2}} (1 + i)(x+yi) \) \( \qquad \qquad = \dfrac{1}{\sqrt{2}} (x - y)+\dfrac{1}{\sqrt{2}} (x+y)i \)※ 掛け算する2つの複素数は、必ずしも、両方とも極形式である必要はありません。
問題2
\( f(x,y)=0 \) の関数を、 原点を中心に \( \dfrac{\pi}{4} \) だけ回転させた関数を求めよ。解答
複素数平面上で点 \( P(x+yi) \) が、 原点を中心に \( \dfrac{\pi}{4} \) だけ回転させた点 \( P'(x'+y'i) \) とします。 点 \(P'\) を基準に考えると、 \( -\dfrac{\pi}{4} \) だけ回転させた点が \(P\) です。 点 \(P\) が、 \( f(x,y)=0 \) 上にあると考える。 \( \qquad \qquad x+yi= \left\{ cos ( -\dfrac{\pi}{4} ) + i sin( -\dfrac{\pi}{4} ) \right\} (x'+y'i) \) \( \qquad \qquad = \dfrac{1}{\sqrt{2}} (1 - i)(x'+y'i) \) \( \qquad \qquad = \dfrac{1}{\sqrt{2}} (x' + y')+\dfrac{1}{\sqrt{2}} (-x'+y')i \) よって、 \( x=\dfrac{1}{\sqrt{2}} (x' + y') , y=\dfrac{1}{\sqrt{2}} (-x'+y') \) したがって、 \( f(\dfrac{1}{\sqrt{2}} (x' + y') , \dfrac{1}{\sqrt{2}} (-x'+y') )=0 \)この手法は、積分の面積問題で、「回転している関数を積分しやすい形に変換する」際にとても有効です。
問題3
複素数平面上に点A \( (−1−𝑖) \) 、B \( (𝑖) \) 、C \( (𝑡−2𝑖) (𝑡 \) は実数 \( ) \) がある。2直線AB, ACが垂直であるとき、 \( 𝑡 \) の値を求めよ。ここで解答方法を3種類、紹介します。
解答1: 複素数による解き方
解答2: 図形と方程式(数Ⅱ)による解き方
解答3: ベクトル(数C)による解き方
解答1: 複素数による解き方
問題1での解答を基礎に解く方法で、次のようになります。
点Aを中心に、点Bを \( \dfrac{\pi}{2} \) または、 \( -\dfrac{\pi}{2} \) だけ回転させ、点Aからの距離を調整して、点Cを求めます。回転中心を原点に移すため、点Aを原点に移動させ、それに伴って他の点も同じように平行移動させます。このとき、点B、Cの新しい点をB’、C’とします。
\( \qquad \qquad 𝛼=−1−𝑖 、𝛽=𝑖 、𝛾=𝑡−2𝑖 \)とおくと、
\( \qquad \qquad 𝛽^′=𝛽−𝛼=𝑖−(−1−𝑖)=1+2𝑖 \) \( \qquad \qquad 𝛾^′=𝛾−𝛼=(𝑡−2𝑖)−(−1−𝑖)=𝑡+1−𝑖 \) 点B’を \( \dfrac{\pi}{2} \) または、 \( -\dfrac{\pi}{2} \) だけ回転させ、距離 \( r \) または、 \( r' \) を調整する次の2式が得られます。 \( (r \geqq 0 、 r' \geqq 0 ) \) \( \qquad \qquad 𝛾−𝛼 = r \left\{ cos ( \dfrac{\pi}{2} ) + i sin( \dfrac{\pi}{2} ) \right\} (𝛽−𝛼) \) ...① \( \qquad \qquad 𝛾−𝛼 = r' \left\{ cos ( -\dfrac{\pi}{2} ) + i sin( -\dfrac{\pi}{2} ) \right\} (𝛽−𝛼) \) ...②①の計算
\( \qquad \qquad \) 左辺 \( =𝑡+1−𝑖、 \) 右辺 \( =𝑟(𝑖)(1+2𝑖)=−2𝑟+𝑟𝑖 \) よって、 \( 𝑟=−1, 𝑡=1 \) これは、 \( r \geqq 0 \) を満たしません。②の計算
\( \qquad \qquad \) 左辺 \( =𝑡+1−𝑖、 \) 右辺 \( =𝑟’(−𝑖)(1+2𝑖)=2𝑟′−𝑟′𝑖 \) よって、 \( 𝑟^′=1, 𝑡=1 \) これは、 \( r \geqq 0 \) を満たします。 以上より、 \( 𝑡=1 \)補足:参考書に記載の解き方
参考書では
「 AB⊥ACの時、 \( (𝛾−𝛼)/(𝛽−𝛼) \) が純虚数である。 」と記載されています。これは①、②式を変形すると得られます。 ①より、 \( (𝛾−𝛼)/(𝛽−𝛼)=𝑟𝑖。 \) ②より、 \( (𝛾−𝛼)/(𝛽−𝛼)=-𝑟𝑖。 \)「純虚数」という結論だけを覚えてしまうと単なる暗記になります。あくまで「点の回転移動」としてとらえ、①、② 式を自分で導出することが重要です。
解答2: 図形と方程式(数Ⅱ)による解き方
xy座標で考えます。
直線ABの傾きは 2。 直線ACの傾きをaとすると、AB⊥ACより、2a=-1 よって、 a=-1/2
直線ACは
\( \qquad \qquad 𝑦−(−1) = -\dfrac{1}{2} (x - (-1) ) \) よって、 \( 𝑦= -\dfrac{1}{2} x - \dfrac{3}{2} \)点Cを通るので、
\( \qquad \qquad −2= -\dfrac{1}{2} t - \dfrac{3}{2} \) よって、 \( t=1 \)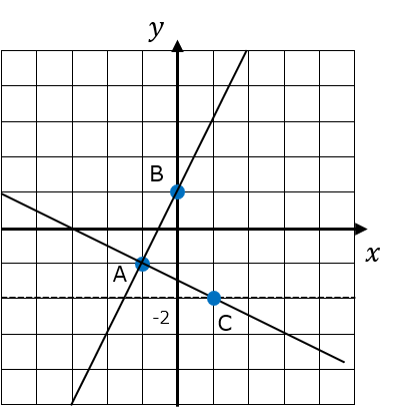
解答3: ベクトル(数C)による解き方
\( \qquad \qquad \overrightarrow{AB}=\begin{pmatrix} 1 \\ 2 \end{pmatrix} , \overrightarrow{AC} =\begin{pmatrix} t+1 \\ -2+1 \end{pmatrix} =\begin{pmatrix} t+1 \\ -1 \end{pmatrix} \) AB⊥ACより、 \( \overrightarrow{AB} \cdot \overrightarrow{AC} =0 \) したがって、 \( \qquad \qquad 𝑡+1−2=0 \) よって、 \( t=1 \)
解答1,2,3 の 比較
単にtの値を求める目的であれば、ベクトルによる解答3が最もスムーズです。ただし、複素数による解答 1 は「回転と拡大」という幾何学的意味を明示できるため、理解を深めるという観点で価値があります。
5. ド・モアブルの定理 ーー新しい知識
ド・モアブルの定理は次の通りです。
\( \qquad \qquad (cosθ+isinθ)^{n} = cosnθ+isinnθ \)左辺だけを見ると、2項定理での展開になるため、(n+1)項が出現し、計算量は少なくありません。
\( \qquad \qquad \) 左辺= \( nC_{0}(cosθ)^{n} + nC_{1}(cosθ)^{n-1} sinθ \cdot i + ... \)この数式はとても美しいのですが、「このご利益(りやく)は何だろう」 と、考えてしまいます。
ド・モアブルの定理のご利益:3倍角の公式導入
ド・モアブルの定理が3倍角の公式を導くのに使えます。
そもそも暗記が好きでない私は、2倍角も3倍角も、基本公式から導いていました。3倍角は、2倍角の作業を2回繰り返す必要があり面倒だと感じていたのですが、
ド・モアブルの定理を使えば、比較的に簡単に求めることができます。
導入の手順
\((cosθ+isinθ)^{3}\) をド・モアブルの定理と、2項定理の両方で展開し、実部と虚部を比較します。ド・モアブルの定理
\( \qquad \qquad (cosθ+isinθ)^{3} = cos3θ+isin3θ \)2項定理
\( \qquad \qquad (cosθ+isinθ)^{3} = (cosθ)^3 + 3 (cosθ)^2sinθ \cdot i - 3cosθ(sinθ)^2 - (sinθ)^3 \cdot i \)実部の比較
\( \qquad \qquad cos3θ = (cosθ)^3 - 3cosθ(sinθ)^2 \) \( \qquad \qquad \) ここで、 \( (sinθ)^2 = 1 - (cosθ)^2 \) を代入すると、 \( \qquad \qquad cos3θ = (cosθ)^3 - 3cosθ( 1 - (cosθ)^2) \) \( \qquad \qquad = 4(cosθ)^3 - 3cosθ \)虚部の比較
\( \qquad \qquad sin3θ = -(sinθ)^3 + 3sinθ(cosθ)^2 \) \( \qquad \qquad \) ここで、 \( (cosθ)^2 = 1 - (sinθ)^2 \) を代入すると、 \( \qquad \qquad sin3θ = -(sinθ)^3 + 3sinθ(1 - (sinθ)^2) \) \( \qquad \qquad = -4(sinθ)^3 + 3sinθ \) 以上より、 \(sin、cos\) の3倍角の公式を導くことが出来ました。ド・モアブルの定理では「 \(𝒄𝒐𝒔(𝜽+𝜷)+𝒊𝒔𝒊𝒏(𝜽+𝜷)\) が複素数の積」という性質が、 \(n\) 乗に拡張された形で表れているわけです。まとめ:複素数平面を "幾何学" として使う ― 回転・拡大・ド・モアブル
今回は、前回で確認した「原点からの距離としての絶対値」を前提に、複素数平面を単なる座標ではなく回転と拡大の舞台として使う という立場で整理しました。
- 加算 は点の平行移動、積 は原点まわりの 回転+拡大・収縮 を意味する
- 極形式 によって、複素数の積は三角関数の加法定理と直結する
- ド・モアブルの定理 は、2 項定理に頼らない 三倍角公式の導出 を与えてくれる
- この複素数の積による回転は、大学 1 年次の 線形代数の回転行列 と同じ現象を別の表現で書き直したもの